言語を選択します
ロボット産業の急速な拡大により、標準化された実験室のプロトタイプをはるかに超えています。現在、自律システムは、氷点下の北極研究ステーションから産業製錬工場の高温通路に至るまで、さまざまな環境に導入されています。この拡張の中心となるのは、機械と地面の間の重要なインターフェースです。既製のソリューションは存在しますが、 カスタムゴムクローラ トラクション、耐久性、エネルギー効率の最適化を目指す企業にとって、これは決定要因となっています。駆動システムの機械的特性を調整することで、ロボットが単に動いているだけでなく、その特定の手術領域で外科的精度で動作することが保証されます。
高度なロボット トラック設計のアーキテクチャ基盤
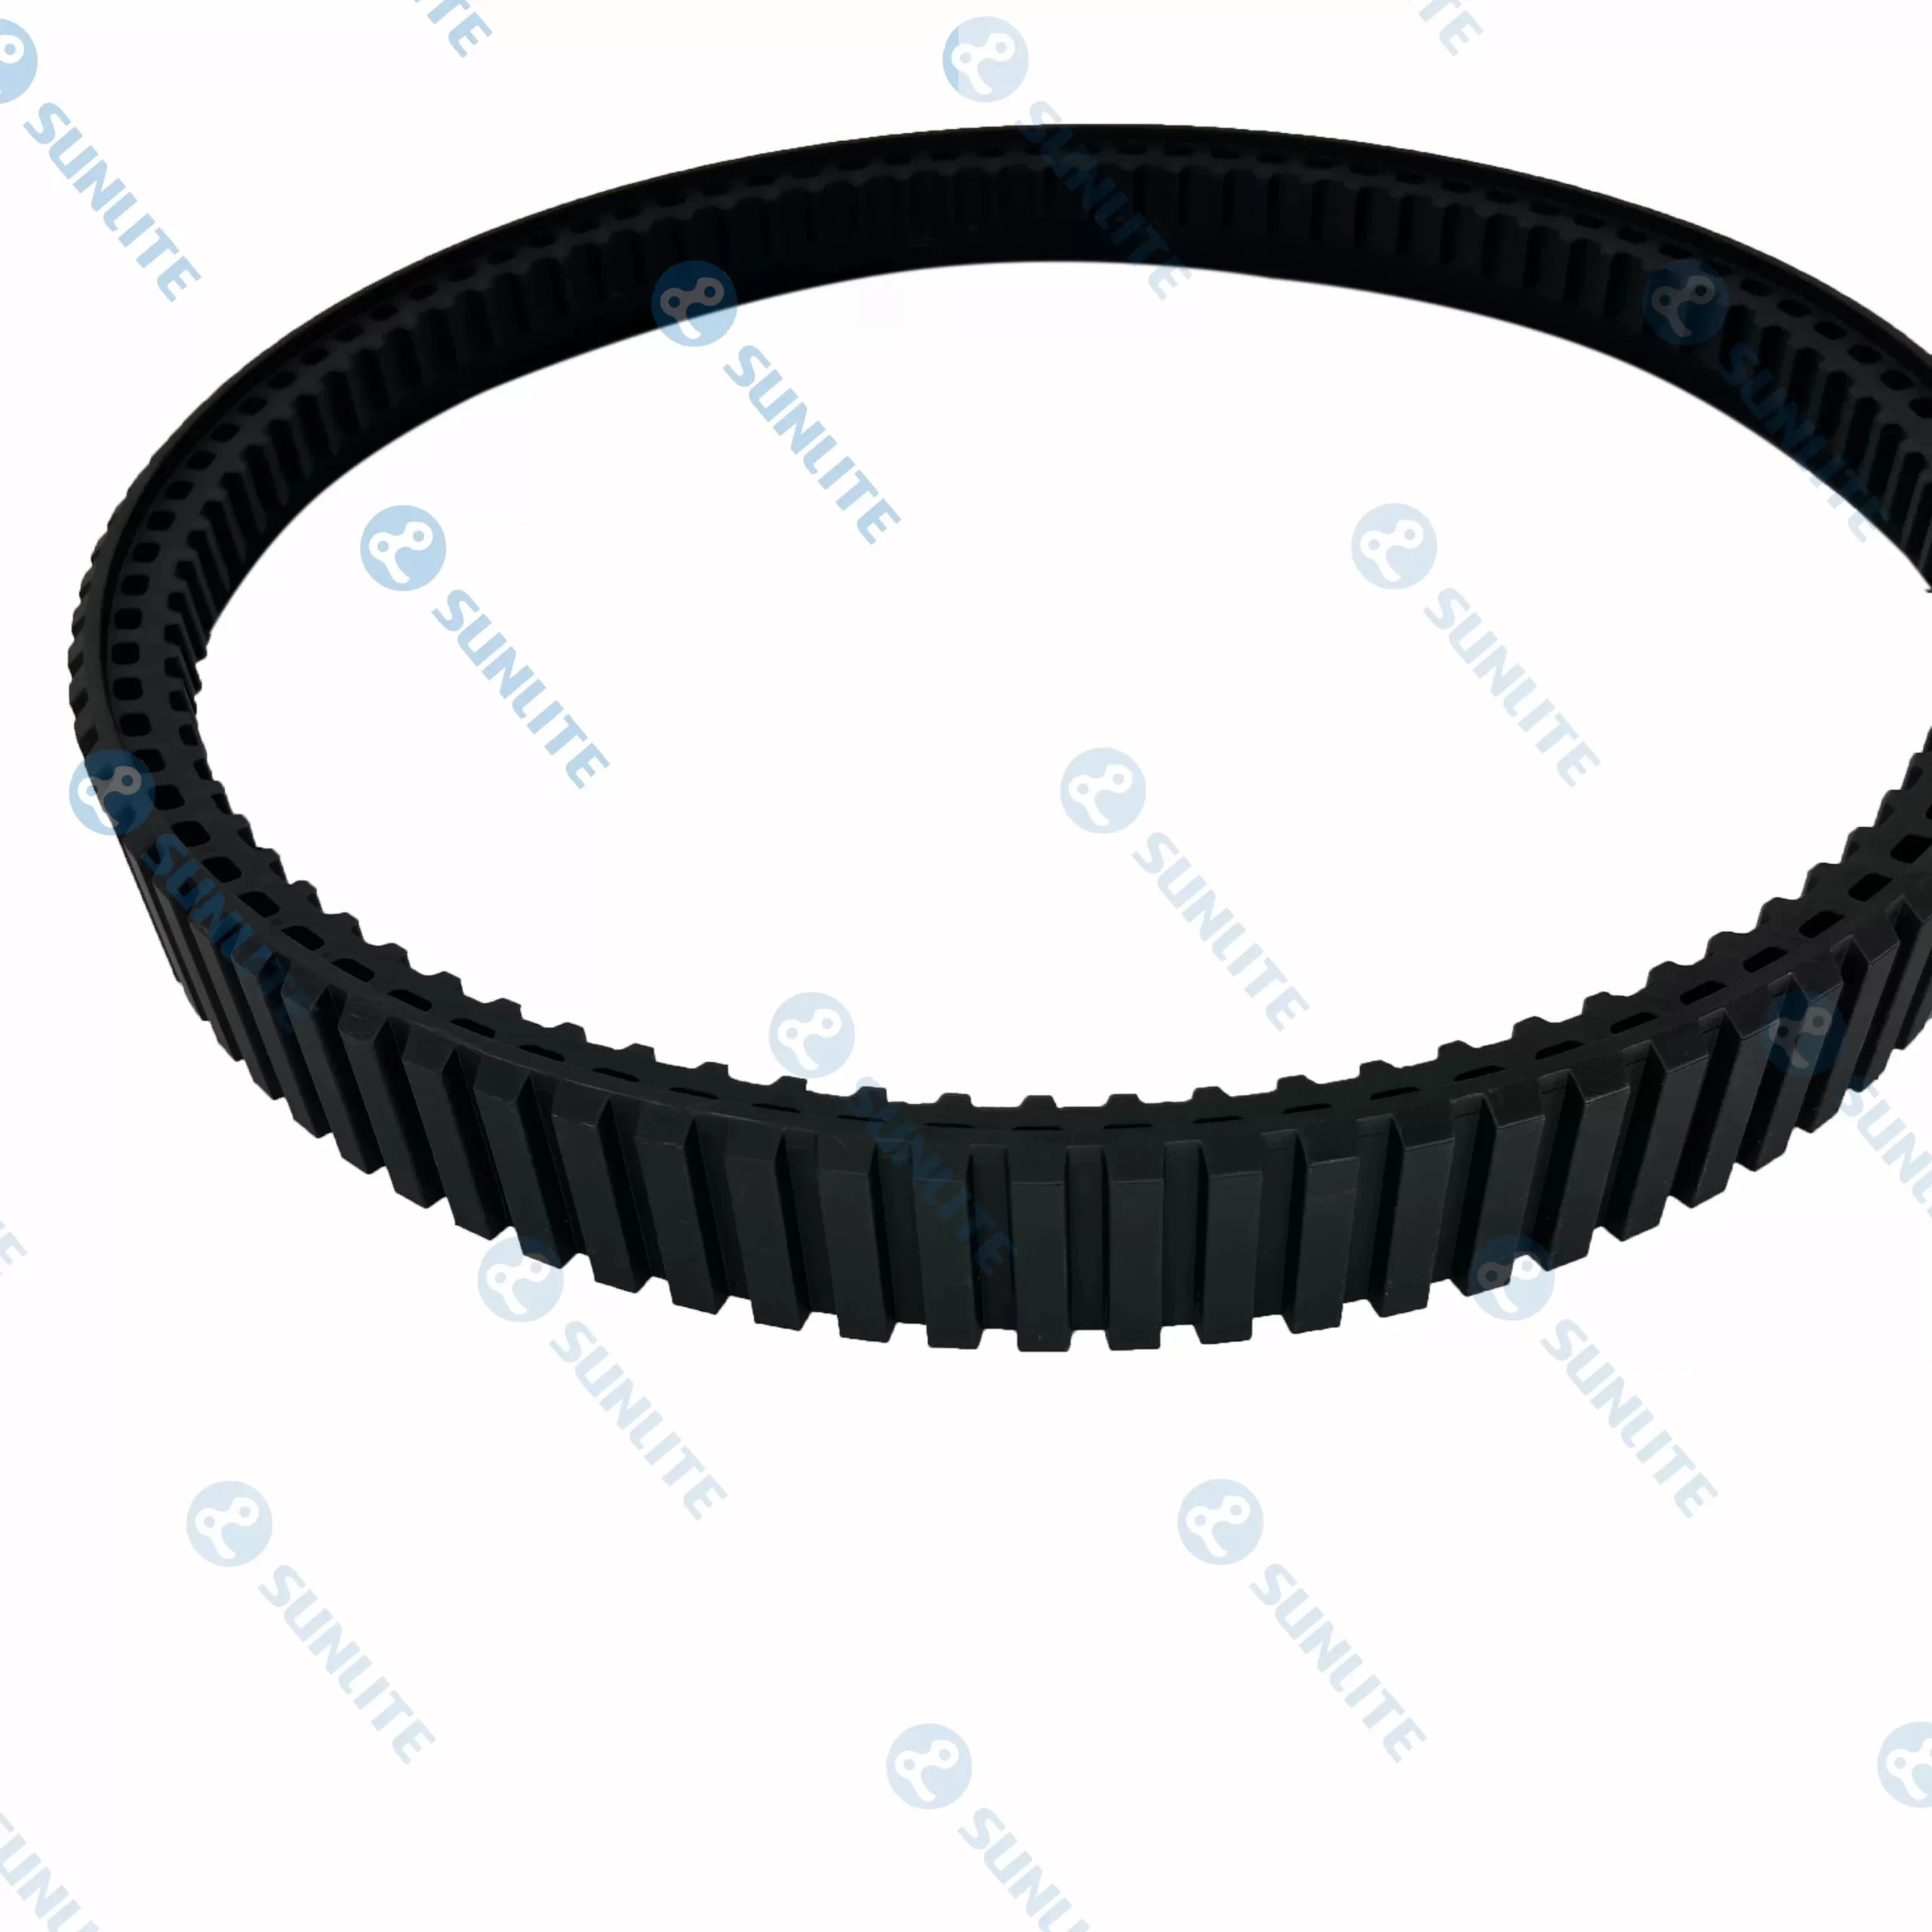
複雑な地形での移動を成功させるには、モーターが回転するずっと前から始まります。それは製図板から始まります ロボットトラックの設計。従来の車両エンジニアリングとは異なり、ロボット工学では、重量、消費電力、「設置面積」の最適化の間の微妙なバランスが必要です。適切に実行された設計では、ドライブ アセンブリの内部形状を考慮し、ドライブ スプロケット、アイドラー、ロード ホイールが柔軟な外部と完全に調和して動作するようにする必要があります。
特殊なロボット工学では、トラックの内部カーカスは外部トレッドと同じくらい重要です。エンジニアは、パッシブなスプリング式システムを使用するか、アクティブな油圧調整を使用するかという、張力のアーキテクチャを決定する必要があります。洗練されたものを目指す ロボットトラックの設計 ロボットが倒木やギザギザのコンクリートなどの不規則な障害物を横切るときでも、一定の接触面を維持することです。設計段階でこれらの応力をシミュレーションすることで、開発者は、LIDAR や高解像度カメラなどの高感度の車載センサーを劣化させる可能性がある「投げられた」トラックや過剰な振動などの一般的な障害点を防ぐことができます。
戦略的パートナーの選択: ロボットトラックメーカーの役割
自律型プラットフォームの複雑さが増すにつれて、ロボット企業とその企業との関係も ロボットトラックメーカー 開発サイクルの基礎となります。数百万ドルの検査ロボット用のトラックの製造は、標準的な工業用ベルトの製造とは大きく異なります。ポリマー化学と構造強化についての深い理解が必要です。
専門的な ロボットトラックメーカー は、ゴムの適切なショア硬度と、ステンレス鋼、ケブラー、特殊合成繊維のいずれで作られた内部補強コードの適切な引張強度を選択するために必要な専門知識を提供します。このパートナーシップにより、製油所ロボット用の耐油性コンパウンドや屋内セキュリティドローン用のノンマーキングゴムなど、特定の環境危険に耐えることができるトラックの作成が可能になります。プロトタイプを迅速に作成し、ラグ パターン (トラックの「歯」) を反復処理できるため、ロボット工学企業は特定の土壌タイプやクライミング要件に合わせて機械を微調整することができ、汎用プラットフォームを特殊なツールに変えることができます。
ゴム製ロボットトラックによる厳しい気候における物質的優位性
駆動システムの材料の選択は、環境悪化に対する主な防御策です。 ゴム製ロボット履帯 特に減衰とグリップに関して、金属やプラスチックの代替品に比べて独自の一連の利点を提供します。捜索救助や軍事偵察では、沈黙が要求されることがよくあります。ゴムはドライブトレインの金属音を自然に吸収し、スチールリンクでは不可能なステルス動作を可能にします。
さらに、現代の熱安定性 ゴムロボットの履帯 物質科学の驚異です。高性能合成ゴムは、-40℃でも柔軟性を保つように設計されており、標準的なポリマーで発生するひび割れを防ぐと同時に、地表温度が上昇する可能性のある砂漠環境での「軟化」効果にも耐えます。この復元力により、ロボットは一貫したトルク供給を維持することができます。ゴムの弾性は、ロボットが棚から落ちたり、高速で隠れた障害物に衝突したりするときに受ける衝撃荷重から内部ギアボックスを保護する、あるレベルの「サスペンション」も提供します。
ロボット用タンクトレッドで安定性と牽引力を強化
この言葉は重機をイメージさせるかもしれませんが、現代では ロボット用タンク踏面 軽量、高トラクションエンジニアリングの傑作です。連続ループとスキッドステアリング機能を特徴とする「タンク」スタイルの駆動システムは、回転半径がゼロであるためロボット工学に好まれています。この操縦性は、トンネル、倉庫、倒壊した建物などの限られたスペースでは不可欠であり、従来の回転サークルが提供できない贅沢な環境です。
の効能 ロボット用タンク踏面 ラグのプロファイルにあります。泥や雪のような柔らかい地形の場合、地面を「シャベル」して前に進む推進力を与えるために、深くて積極的なパドルが必要です。逆に、都市環境では、より平らでより密に詰まったラグパターンにより、アスファルトやコンクリートとの接触表面積が増加し、滑りを防ぎ、摩耗を軽減します。これらのプロファイルをカスタマイズすることで、エンジニアはロボットのパワーがトラックスリップで無駄にされるのではなく、確実に動きに変換されるようにします。この効率はバッテリー寿命に直接関係し、ミッション期間を延長し、ロボット システム全体の有用性を高めます。
ドライブコンポーネントとロボットトラックの機械的相乗効果
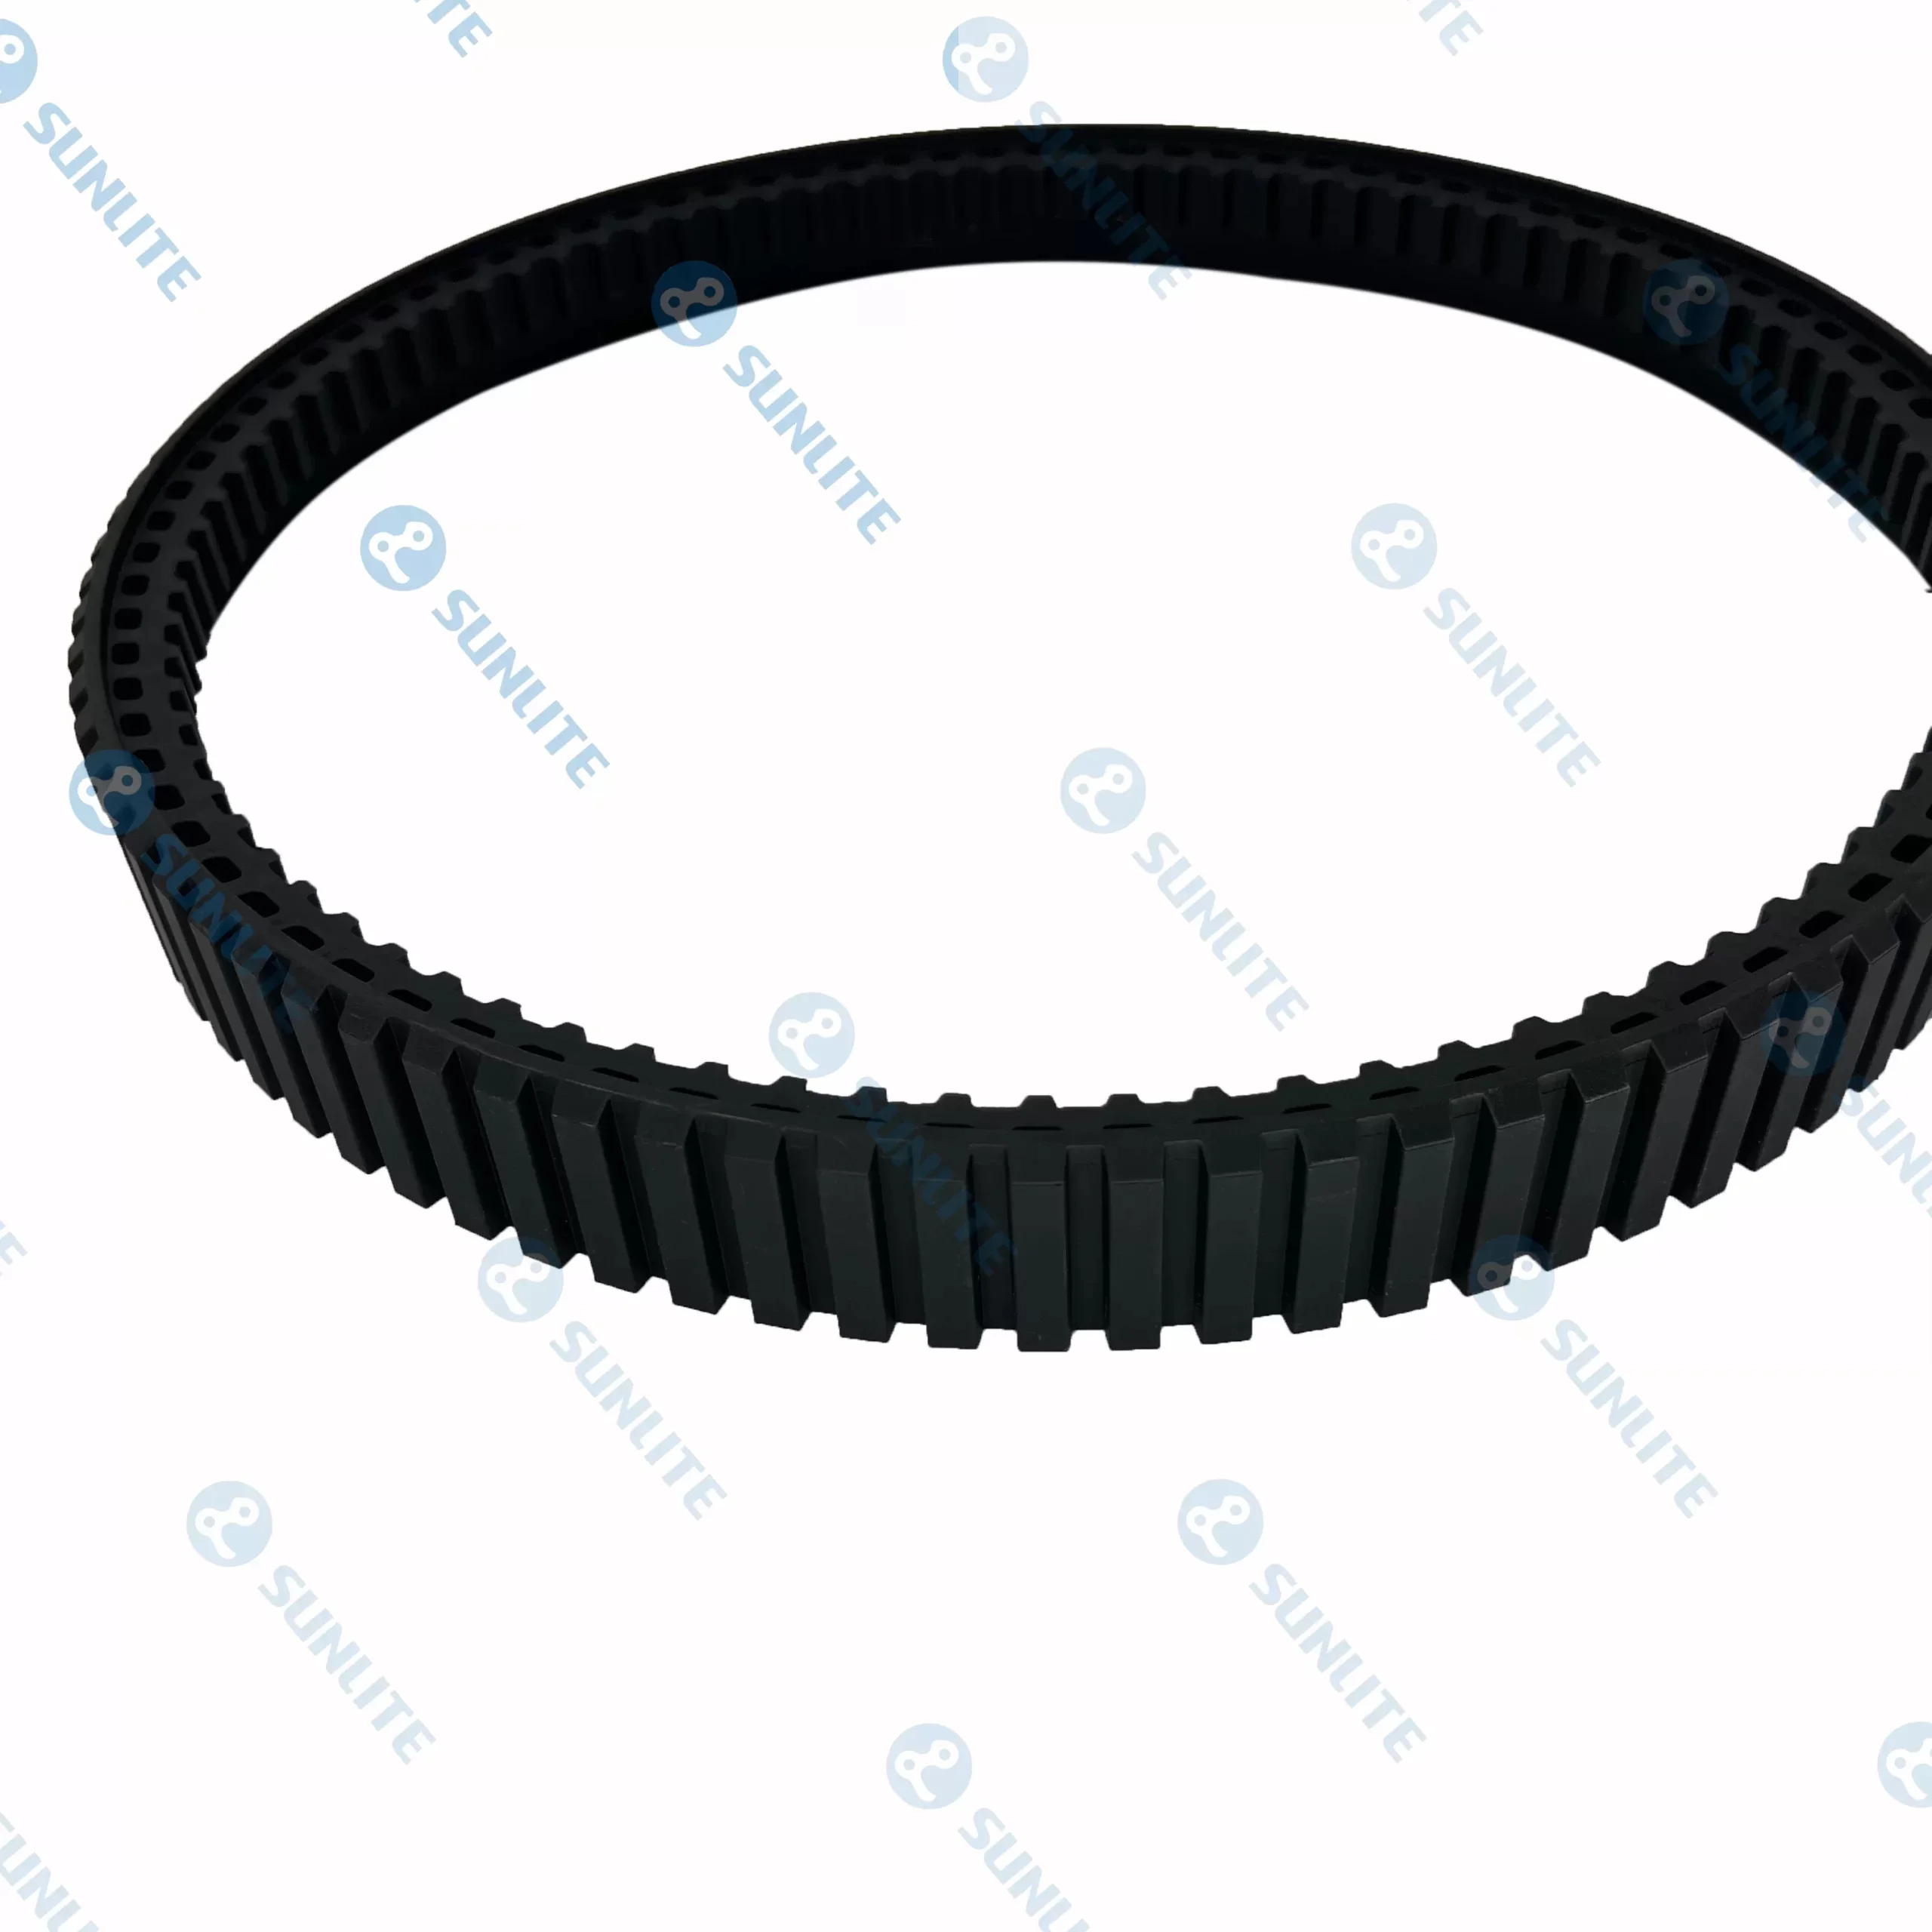
ロボット工学におけるよくある誤解は、トラックは独立したコンポーネントであるということです。実際のパフォーマンスとしては、 カスタムゴムクローラ 内部ローラーとドライブスプロケットとの機械的相乗効果に完全に依存しています。高トルク下での「歯飛び」を防ぐために、トラック内側の「ドライブ ラグ」はスプロケットのピッチと正確に一致している必要があります。
モダンな ロボットトラックの設計 多くの場合、攻撃的な操縦中にトラックの位置を揃えるために「センタードライブ」または「ブリッジドライブ」システムが組み込まれています。ロボットがその場で回転するとき、トラックを車輪から引き離そうとする横方向の力は計り知れません。ガイド ウィングをゴム成型品に統合することにより、メーカーは、ロボットが急な斜面で横向きに移動する場合でも、トラックが中心に留まるようにすることができます。この機械的信頼性により、エンストしたロボットを手動で回復することが不可能な「立ち入り禁止」ゾーンにおいても、オペレーターが機械を信頼できるようになります。
ロボット産業の急速な拡大により、標準化された実験室のプロトタイプをはるかに超えています。